


 多(duo)模(mu)態(tai)腦(nao)功(gong)能(neng)儀(yi)
ErgoLAB Simulator模(mu)擬(ni)仿(fang)真(zhen)同(tong)步(bu)模(mu)塊(kuai)結(jie)合(ge)ErgoLAB VRX駕(jia)駛(shi)模(mu)擬(ni)仿(fang)真(zhen)係(ji)統(tong)與(yu)ErgoLAB人(ren)車(ju)路(lu)環(huan)境(jing)同(tong)步(bu)雲(yun)平(ping)台(tai),針(zhen)對(dui)駕(jia)駛(shi)模(mu)擬(ni)仿(fang)真(zhen)場(chang)景(jing)下(xia)采(cai)集(ji)的(di)所(suo)有(you)硬(ying)件(jian)數(shuo)據(ju),提(ti)供(gong)專(zhuan)業(ye)的(di)信(xin)號(hao)處(chu)理(li)算(suan)法(fa)與(yu)統(tong)計(ji)分(fen)析(xi)報(bao)告(gao),包(bao)括(kuo)駕(jia)駛(shi)人(ren)數(shuo)據(ju)分(fen)析(xi)、車(ju)輛(liang)運(yun)行(hang)數(shuo)據(ju)分(fen)析(xi)、道(dao)路(lu)環(huan)境(jing)數(shuo)據(ju)分(fen)析(xi)以(yi)及(ji)人(ren)機(ji)交(jiao)互(hu)分(fen)析(xi)等(deng)。

車(ju)輛(liang)基(ji)礎(chu)數(shuo)據(ju)分(fen)析(xi)包(bao)括(kuo)行(hang)駛(shi)軌(gui)跡(ji)、航(hang)向(xiang)角(jue)、橫(heng)擺(bai)角(jue)速(su)度(duo)、瞬(shun)時(shi)轉(zhuan)向(xiang)半(ban)徑(jing)、道(dao)路(lu)坡(po)度(duo)以(yi)及(ji)質(zhi)心(xin)側(zhai)偏(pian)角(jue)約(yao)束(shu)、摩(mo)擦(ca)圓(yuan)約(yao)束(shu)等(deng)行(hang)駛(shi)穩(wen)定(ding)性(xing)分(fen)析(xi)。
高(gao)級(ji)分(fen)析(xi)功(gong)能(neng)綜(zeng)合(ge)計(ji)算(suan)多(duo)種(zhong)數(shuo)據(ju)源(yuan)進(jin)行(hang)汽(qi)車(ju)基(ji)本(ben)性(xing)能(neng)的(di)測(ce)試(shi)分(fen)析(xi)、汽(qi)車(ju)穩(wen)定(ding)性(xing)測(ce)試(shi)分(fen)析(xi)、加(jia)速(su)度(duo)測(ce)試(shi)分(fen)析(xi)以(yi)及(ji)方(fang)向(xiang)盤(pan)、腳(jue)踏(ta)板(pan)等(deng)測(ce)試(shi)。
ErgoLAB人(ren)車(ju)路(lu)環(huan)境(jing)同(tong)步(bu)雲(yun)平(ping)台(tai)結(jie)合(ge)深(shen)度(duo)學(xue)習(xi)技(ji)術(zhu)以(yi)及(ji)傳(zhuan)統(tong)機(ji)器(qi)視(shi)覺(jue)技(ji)術(zhu)相(xiang)融(rong)合(ge),實(shi)時(shi)進(jin)行(hang)駕(jia)駛(shi)員(yuan)狀(zhuang)態(tai)的(di)分(fen)析(xi)與(yu)預(yu)警(jing),包(bao)括(kuo)駕(jia)駛(shi)行(hang)為(wei)自(zi)動(dong)識(zhi)別(bie)與(yu)編(bian)碼(ma)(換(huan)道(dao)、轉(zhuan)彎(wan)、調(diao)頭(tou)、製(zhi)動(dong)等(deng))、分(fen)神(shen)提(ti)醒(xing)、疲(pi)勞(lao)預(yu)警(jing)、超(chao)速(su)提(ti)醒(xing)以(yi)及(ji)接(jie)打(da)電(dian)話(hua)等(deng)狀(zhuang)態(tai)。
ErgoLAB多(duo)模(mu)態(tai)數(shuo)據(ju)時(shi)空(kong)采(cai)集(ji)與(yu)分(fen)析(xi)技(ji)術(zhu),實(shi)現(xian)室(shi)內(nei)空(kong)間(jian)定(ding)位(wei)、室(shi)外(wai)空(kong)間(jian)定(ding)位(wei)及(ji)VR虛(xu)擬(ni)空(kong)間(jian)定(ding)位(wei)。可(ke)視(shi)化(hua)人(ren)跡(ji)地(de)圖(tu)與(yu)時(shi)空(kong)熱(re)力(li)圖(tu),可(ke)以(yi)直(zhi)接(jie)呈(cheng)現(xian)數(shuo)據(ju)、表(biao)達(da)現(xian)狀(zhuang)、預(yu)測(ce)趨(qu)勢(shi)。係(ji)統(tong)中(zhong)所(suo)有(you)數(shuo)據(ju)均(jun)可(ke)以(yi)作(zuo)為(wei)時(shi)空(kong)分(fen)析(xi)中(zhong)的(di)數(shuo)據(ju)源(yuan),進(jin)行(hang)可(ke)視(shi)化(hua)時(shi)空(kong)熱(re)圖(tu)分(fen)析(xi)。
行(hang)為(wei)的(di)自(zi)動(dong)編(bian)碼(ma)與(yu)手(shou)動(dong)編(bian)碼(ma),數(shuo)據(ju)統(tong)計(ji)包(bao)括(kuo)基(ji)礎(chu)數(shuo)據(ju)統(tong)計(ji)(發(fa)生(sheng)時(shi)間(jian)、頻(pin)次(ci)等(deng))、行(hang)為(wei)交(jiao)互(hu)分(fen)析(xi)(兩(liang)種(zhong)或(huo)多(duo)種(zhong)行(hang)為(wei)同(tong)時(shi)發(fa)生(sheng)的(di)時(shi)間(jian)、次(ci)數(shuo)、概(gai)率(shuai)等(deng))、行(hang)為(wei)順(shun)序(xu)效(xiao)應(ying)分(fen)析(xi)(行(hang)為(wei)之(zhi)間(jian)的(di)多(duo)層(ceng)次(ci)數(shuo)據(ju)統(tong)計(ji)),所(suo)有(you)行(hang)為(wei)編(bian)碼(ma)數(shuo)據(ju)均(jun)可(ke)進(jin)入(ru)時(shi)空(kong)分(fen)析(xi)。
ErgoLAB人(ren)車(ju)路(lu)環(huan)境(jing)同(tong)步(bu)雲(yun)平(ping)台(tai)支(zhi)持(chi)進(jin)行(hang)時(shi)域(yu)分(fen)析(xi)、頻(pin)域(yu)分(fen)析(xi)、非(fei)線(xian)性(xing)分(fen)析(xi)、可(ke)視(shi)化(hua)報(bao)告(gao)、動(dong)作(zuo)姿(zi)態(tai)以(yi)及(ji)信(xin)號(hao)的(di)特(te)殊(shu)處(chu)理(li)與(yu)統(tong)計(ji)分(fen)析(xi)。進(jin)行(hang)情(qing)緒(xu)、應(ying)激(ji)、疲(pi)勞(lao)狀(zhuang)態(tai)的(di)智(zhi)能(neng)評(ping)價(jia)及(ji)姿(zi)勢(shi)傷(shang)害(hai)評(ping)估(gu)等(deng)。

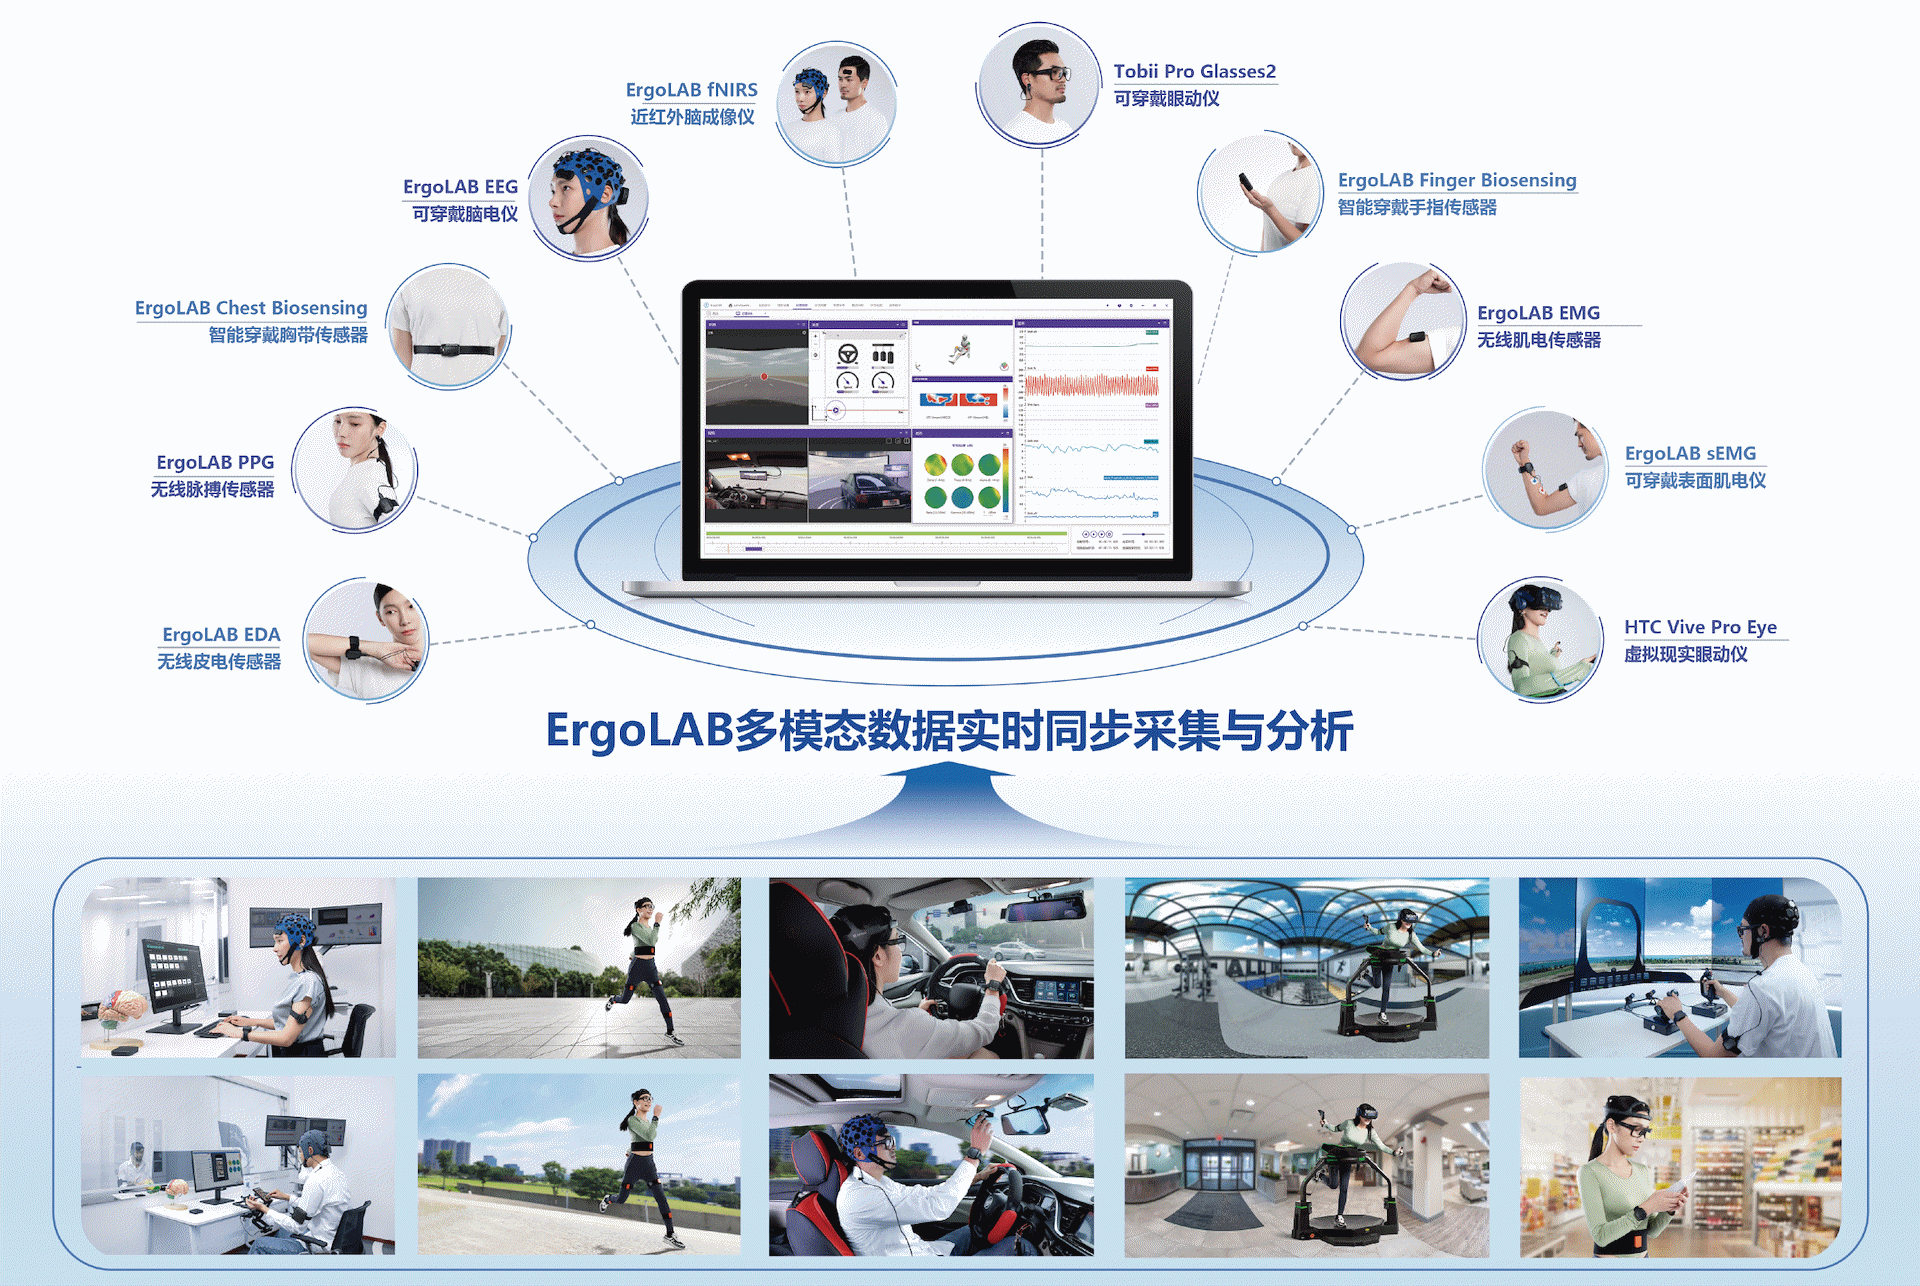
ErgoLAB人(ren)機(ji)環(huan)境(jing)同(tong)步(bu)雲(yun)平(ping)台(tai)可(ke)人(ren)-機(ji)-環(huan)境(jing)多(duo)維(wei)度(duo)數(shuo)據(ju)的(di)同(tong)步(bu)采(cai)集(ji)與(yu)綜(zeng)合(ge)分(fen)析(xi),包(bao)括(kuo)眼(yan)動(dong)追(dui)蹤(zong)、生(sheng)理(li)測(ce)量(liang)、生(sheng)物(wu)力(li)學(xue)、腦(nao)電(dian)、腦(nao)成(cheng)像(xiang)、行(hang)為(wei)、人(ren)機(ji)交(jiao)互(hu)、動(dong)作(zuo)姿(zi)態(tai)、麵(mian)部(bu)表(biao)情(qing)、主(zhu)觀(guan)評(ping) 價(jia)、時(shi)空(kong)行(hang)為(wei)、模(mu)擬(ni)器(qi)、物(wu)理(li)環(huan)境(jing)等(deng),為(wei)科(ke)學(xue)研(yan)究(jiu)及(ji)應(ying)用(yong)提(ti)供(gong)完(wan)整(zheng)的(di)數(shuo)據(ju)指(zhi)標(biao)。平(ping)台(tai)可(ke)完(wan)成(cheng)完(wan)整(zheng)的(di)實(shi)驗(yan)和(hu)測(ce)評(ping)流(liu)程(cheng),包(bao)括(kuo)項(xiang)目(mu)管(guan)理(li)-試(shi)驗(yan)設(she)計(ji)-同(tong)步(bu)采(cai)集(ji)-信(xin)號(hao)處(chu)理(li)-數(shuo)據(ju)分(fen)析(xi)-人(ren)工(gong)智(zhi)能(neng)應(ying)用(yong)-可(ke)視(shi)化(hua)報(bao)告(gao),支(zhi)持(chi)基(ji)於(yu)雲(yun)架(jia)構(gou)技(ji)術(zhu)的(di)團(tuan)體(ti)測(ce)試(shi)和(hu)大(dai)數(shuo)據(ju)雲(yun)管(guan)理(li)。
 北(bei)京(jing)市(shi)海(hai)澱(dian)區(ou)安(an)寧(zhu)莊(zhuang)後(hou)街(jie)12號(hao)院(yuan)1號(hao)樓(lou)一(yi)層(ceng)、三(san)層(ceng)


 在(zai)線(xian)客(ke)服(fu)